Chapter 9 — The Conics as Loci
9.6 — Rotación y Discriminante
This content is not available in your language yet.
Girar los ejes no cambia la curva, pero cambia su ecuación; lo que sobrevive a todos los giros es lo que pertenece a la curva y no al punto de vista.
Desde el §9.2 todas las cónicas se estudiaron con sus ejes paralelos a los de coordenadas, y cada sección lo advirtió. La razón era precisa: el §9.1 §4 probó que las traslaciones conservan las distancias, pero no dijo nada de las rotaciones, y sin esa garantía no se podía girar el sistema para poner en posición canónica una cónica de ejes oblicuos. Esta sección levanta la restricción. Define la rotación de ejes con las matrices de rotación del §8.4 y prueba que conserva las distancias. Después muestra que un giro adecuado elimina el término de cualquier ecuación de segundo grado, lo que reduce el caso general al ya resuelto en el §9.5. Finalmente prueba que el número no cambia al girar, y con eso la clasificación del §9.5 se extiende a toda ecuación de segundo grado.
§1. El sistema girado
Sección titulada «§1. El sistema girado»Sea un número real. Los vectores
son los puntos y de la circunferencia unitaria del capítulo 5, vistos como vectores en el sentido del §7.7. Tienen longitud y son perpendiculares, porque su producto escalar es . Las rectas por el origen en sus direcciones son los ejes de coordenadas girados un ángulo .
Definición. El sistema girado un ángulo asigna a cada punto las coordenadas
La definición traduce la construcción geométrica, igual que la del sistema trasladado en el §9.1 §4. La coordenada es el producto escalar de con , es decir, la posición de la proyección de sobre el eje girado, medida desde el origen con la unidad y la orientación de (§7.7). Lo mismo ocurre con y . En notación matricial, la definición dice que
porque y . Por la regla del §8.4, se tiene , y multiplicando por se obtienen las fórmulas inversas:
Cada punto tiene, así, un único par de coordenadas en cada sistema, y la correspondencia entre ambos pares es biyectiva.
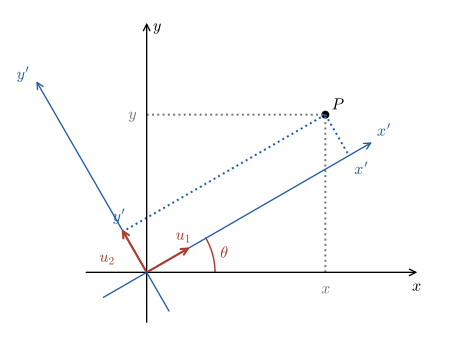
Los ejes girados tienen las direcciones de y . Las coordenadas e de son sus proyecciones sobre esos ejes.
§2. Las rotaciones conservan las distancias
Sección titulada «§2. Las rotaciones conservan las distancias»Proposición. La distancia entre dos puntos es la misma calculada en el sistema original que en cualquier sistema girado.
Demostración. Sean y dos puntos, y sean , las diferencias de sus coordenadas originales y , las de sus coordenadas giradas. Como las fórmulas inversas del §1 son lineales, las diferencias se transforman del mismo modo que las coordenadas:
Elevando al cuadrado y sumando, los términos cruzados se cancelan, y por la identidad del capítulo 5,
La fórmula del §1.8 §2 da el mismo resultado en ambos sistemas.
Las fórmulas del cambio son lineales, así que una recta, que tiene una ecuación de primer grado en un sistema, tiene una ecuación de primer grado en el otro. Como la distancia de un punto a una recta es un mínimo de distancias entre puntos (§9.2 §1), también se conserva. Las condiciones métricas que definen las cónicas son, entonces, las mismas en cualquier sistema girado, y la restricción que venía desde el §9.2 cae. Dados un foco y una directriz oblicua, o dos focos sobre una recta oblicua, una traslación seguida de una rotación lleva la configuración a la posición canónica del §9.2, del §9.3 o del §9.4. Allí la cónica tiene su ecuación canónica, que es de segundo grado. Deshaciendo el cambio, cuyas fórmulas son de primer grado, la ecuación en el sistema original sigue siendo de segundo grado, aunque en general con término . Toda cónica, en cualquier posición, tiene una ecuación de la forma
La pregunta recíproca, qué describe una ecuación de esta forma, ocupa el resto de la sección.
§3. La eliminación del término mixto
Sección titulada «§3. La eliminación del término mixto»Se sustituyen las fórmulas inversas del §1 en la ecuación general. Desarrollando , e en términos de e y agrupando, se obtiene una ecuación de la misma forma,
con coeficientes que, escribiendo y , son
La verificación es directa. Por ejemplo, el término recibe de , recibe de y recibe de , lo que da el coeficiente . Por las fórmulas del ángulo doble del §7.3, se escribe de manera más compacta:
Teorema. Si , existe un ángulo tal que, en el sistema girado un ángulo , la ecuación no tiene término . Ese ángulo está determinado por
Demostración. Por la forma compacta, si y solo si . Si , esto equivale a , dividiendo por . La cotangente es una biyección del intervalo sobre , estrictamente decreciente (§5.4), de modo que existe un único con esa cotangente, y por lo tanto un único . Para ese , , y la equivalencia vale.
En la práctica no hace falta conocer , sino y , y estos se obtienen de sin calcular ningún ángulo. Si con , entonces y , y las fórmulas del ángulo mitad del §7.3, con , dan
En el caso se tiene , es decir, y : un giro de medio recto elimina siempre el término mixto cuando los coeficientes de e son iguales.
El teorema completa la clasificación. Después del giro, la ecuación no tiene término y el teorema del §9.5 la describe. Como las rotaciones conservan las distancias, lo que describe en el sistema girado es una cónica, una cónica degenerada o el conjunto vacío, y lo mismo describe en el original.
§4. La invariancia del discriminante
Sección titulada «§4. La invariancia del discriminante»Los coeficientes cambian al girar, pero hay combinaciones de ellos que no cambian. La más importante se obtiene asociando a la parte cuadrática de la ecuación la matriz simétrica
El número se llama discriminante de la ecuación. El nombre no es casual: si se fija , la parte cuadrática es un trinomio en cuyo discriminante, en el sentido del §1.5, es exactamente .
Proposición. Sea la matriz asociada a la ecuación en el sistema girado un ángulo . Entonces
Demostración. Con y ,
Se multiplica por entrada por entrada. La entrada es . La entrada es . Las entradas y valen ambas , que es por la fórmula del §3.
Teorema (invariancia del discriminante). Para todo ángulo ,
El discriminante tampoco cambia por una traslación.
Demostración. Por el §8.6, . Por la multiplicatividad del determinante de orden , probada en el §8.6, aplicada a la proposición anterior,
Como y , los dos discriminantes coinciden. En cuanto a la traslación, la sustitución , solo agrega términos de grado menor al desarrollar , e , así que no altera , ni .
La prueba usa la multiplicatividad del determinante solo en orden , que es exactamente lo que el capítulo 8 demostró, y no necesita ninguna noción que exceda lo construido hasta aquí. La proposición sobre tiene además una consecuencia más simple, que se obtiene sumando las entradas diagonales: . La suma de los coeficientes de e también es invariante.
Teorema (clasificación de la ecuación de segundo grado). El conjunto de soluciones de , con , y no todos nulos, es:
de tipo elíptico si : una elipse, un punto o el conjunto vacío;
de tipo parabólico si : una parábola, dos rectas paralelas, una recta o el conjunto vacío;
de tipo hiperbólico si : una hipérbola o dos rectas que se cortan.
Demostración. Si , se gira un ángulo como en el §3, de modo que . Si , no hace falta girar. En ambos casos, por el teorema de invariancia, , así que el signo de es el opuesto del signo del discriminante. Además : si ambos se anularan junto con , la matriz sería nula, y entonces también lo sería , contra la hipótesis. El teorema del §9.5 aplicado a la ecuación girada da la conclusión, y como el giro conserva las distancias, el conjunto es del mismo tipo en el sistema original.
El discriminante decide el tipo de la curva sin girar nada ni completar ningún cuadrado. La degeneración, en cambio, sigue exigiendo el cálculo completo, como en el §9.5.
§5. Ejemplos
Sección titulada «§5. Ejemplos»Ejemplo. La ecuación , gráfica de la función del catálogo del §2.4, tiene y . Su discriminante es , así que es de tipo hiperbólico. Como , se gira , con . Las fórmulas del §3 dan , , , y , de modo que la ecuación girada es
Es una hipérbola equilátera con , y excentricidad . Sus asíntotas en el sistema girado son , que en el original son los ejes de coordenadas, y sus focos son los puntos del sistema girado, es decir, y . Queda así probada la afirmación anticipada en el §9.3 §5: la hipérbola que el capítulo 2 conoció como gráfica de una función es una cónica en el sentido métrico, con focos y directrices.
Ejemplo. La ecuación tiene discriminante : es de tipo elíptico. Otra vez , y el giro de da y , sin términos lineales. La ecuación girada es , es decir, : una elipse con , y eje mayor sobre la recta . La suma confirma el cálculo.
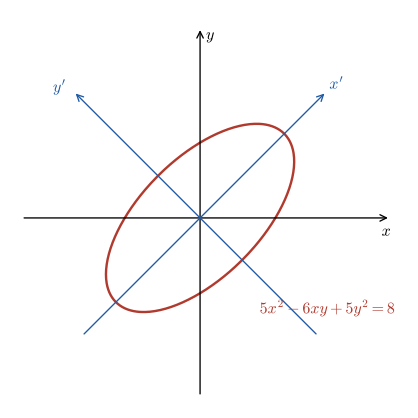
La elipse tiene sus ejes sobre las rectas . En el sistema girado su ecuación es .
Ejemplo. La ecuación tiene discriminante : es de tipo parabólico. Aquí , así que , , y . Las fórmulas del §3 dan , , y . La ecuación girada es , es decir, : una parábola con , vértice en el origen y eje sobre la recta girada respecto del eje . Su foco, en el sistema girado, es en el original el punto . Es una parábola de directriz oblicua, el caso que el §9.2 había postergado.
Traslaciones y rotaciones cambian el punto de vista sin salir de las coordenadas cartesianas. La sección siguiente da un paso más radical: abandona las coordenadas cartesianas y describe cada punto por su distancia al origen y un ángulo, que es la manera natural de describir una curva desde un foco.
Copyright © 2026 Carlos Dagorret — Licensed under Creative Commons Attribution-NonCommercial-NoDerivatives 4.0 International (CC BY-NC-ND 4.0)