Chapter 8 — Systems of Equations and Inequalities
8.6 - Determinantes y Regla de Cramer
This content is not available in your language yet.
Un determinante es un solo número que sabe, de una matriz cuadrada, si su sistema tiene solución única; y que además mide cuánto agranda o achica las áreas.
Los cuatro criterios del Teorema 1 del §8.5 dicen que una matriz cuadrada es invertible, pero para aplicarlos hay que escalonar. Para las matrices de hay un atajo: el número , que aparece en el §8.2 como y en el §8.5 como condición de invertibilidad. Esta sección define ese número también para las de , demuestra sus propiedades, prueba que en ambos casos se anula exactamente cuando la matriz es singular, obtiene con él una fórmula para la solución de un sistema, y da su significado geométrico, que la trigonometría del capítulo anterior permite deducir.
§1. Definición
Sección titulada «§1. Definición»Definición. El determinante de una matriz de es
y el de una matriz de es
el desarrollo por la primera fila.
Desarrollando los productos, el determinante de orden es la suma de seis términos, tres con signo positivo y tres con signo negativo:
Cada término contiene exactamente una entrada de cada fila y una de cada columna, y esa observación es la base de las demostraciones que siguen. Aquí y denotan los seis productos, en el orden escrito, sin signo.
§2. Propiedades
Sección titulada «§2. Propiedades»Proposición 1. Para matrices de (y, con demostraciones análogas y más cortas, de ) valen:
Primero, . Segundo, el determinante es lineal en cada fila: si se multiplica una fila por , el determinante se multiplica por ; y si una fila es la suma de dos filas , el determinante es la suma de los determinantes con y con en su lugar. Tercero, al intercambiar dos filas el determinante cambia de signo. Cuarto, si dos filas son iguales o una es nula, el determinante es . Quinto, si a una fila se le suma un múltiplo de otra, el determinante no cambia. Sexto, , donde es la matriz que resulta de intercambiar filas y columnas. Y séptimo, si es triangular superior, es decir, con ceros debajo de la diagonal, entonces .
Demostración. El primero es un cálculo directo: solo no se anula. Para el segundo, cada uno de los seis términos contiene exactamente una entrada de la fila dada, de modo que es lineal en esa fila, y por lo tanto también la suma. Para el tercero, se comprueba que el intercambio de dos filas transforma cada uno de los tres términos positivos en uno de los tres negativos, y viceversa. Al intercambiar las filas y , se convierte en , se convierte en y en . Al intercambiar las filas y , pasa a , a y a . Al intercambiar las filas y , pasa a , a y a . Como cada intercambio es su propio inverso, los negativos pasan a positivos, y el determinante cambia de signo. Para el cuarto, si dos filas son iguales, al intercambiarlas la matriz no cambia y el determinante cambia de signo, de modo que y ; si una fila es nula, cada término se anula. Para el quinto, por la linealidad, sumar veces la fila a la fila agrega veces el determinante de una matriz con dos filas iguales, que es . Para el sexto, la transposición deja fijos , , y , e intercambia con , de modo que el determinante no cambia. Para el séptimo, si , los términos contienen alguna de esas entradas y se anulan, y solo queda .
Por el sexto punto, todas las propiedades de filas valen también para columnas. Y los puntos tercero, segundo y quinto dicen cómo cambia el determinante en cada operación elemental de la eliminación: un intercambio lo multiplica por , multiplicar una fila por lo multiplica por , y sumar un múltiplo de otra fila no lo altera. Esto da un método de cálculo: escalonar la matriz y multiplicar los elementos diagonales, con el signo que corresponda.
§3. Determinante e invertibilidad
Sección titulada «§3. Determinante e invertibilidad»Teorema 1. Una matriz cuadrada de orden o es invertible si y solo si .
Demostración. Se lleva a forma escalonada usando solo intercambios de filas y sumas de múltiplos de otras filas, como en el algoritmo del §8.3. Cada operación multiplica el determinante por o lo deja igual, de modo que . Como es triangular superior, es el producto de sus elementos diagonales por el séptimo punto de la Proposición 1. Por el Teorema 1 del §8.5, es invertible si y solo si al escalonar quedan ecuaciones no nulas con incógnitas principales , es decir, si y solo si todos los elementos diagonales de son distintos de cero. Y si no es invertible, tiene una fila nula, su producto diagonal es . Luego es invertible si y solo si , si y solo si .
Corolario. Un sistema de o ecuaciones con otras tantas incógnitas tiene solución única si ; y si , es incompatible o tiene infinitas soluciones, pero nunca solución única.
Demostración. Es el Teorema 1 combinado con el Teorema 1 del §8.5 y con la tricotomía del §8.3.
Con esto, el de la sección 8.2 queda explicado: era el determinante de la matriz de coeficientes de un sistema de dos rectas. Y la afirmación de que dos rectas secantes son las que no tienen igual dirección es, ahora, la de que el determinante de sus vectores normales no se anula. Como advertencia, cuando el determinante no distingue si el sistema es incompatible o tiene infinitas soluciones: eso lo decide la eliminación.
§4. La regla de Cramer
Sección titulada «§4. La regla de Cramer»Teorema 2 (regla de Cramer). Sea una matriz de orden o con , y sea una columna. La solución única de es
donde es la matriz que resulta de reemplazar la columna de por .
Demostración. Sean las columnas de . Existe una solución única , y dice que . Entonces, por la linealidad en la primera columna,
y todos los determinantes con una columna repetida, a partir del segundo, se anulan; queda . El razonamiento es el mismo para cada columna.
Para es la solución que el Teorema 1 del §8.2 dio con fórmulas: es dividido por . Para , considérese el sistema del §8.3,
cuya matriz tiene . Reemplazando la primera columna por , se obtiene ; con la segunda, ; y con la tercera, . Luego , y , la misma solución del §8.3.
La regla de Cramer es importante para razonar, porque muestra cómo depende cada incógnita de los coeficientes, y poco útil para calcular: exige determinantes, y la eliminación resuelve el mismo sistema con menos operaciones. {{Todo: determinante de orden y regla de Cramer general | Álgebra Lineal}}
§5. Multiplicatividad en orden 2
Sección titulada «§5. Multiplicatividad en orden 2»Teorema 3. Para matrices y de , .
Demostración. Sean y , de modo que . Entonces
y desarrollando, y se cancelan con y , quedando .
Corolario. Si es invertible, .
Demostración. .
Que el determinante del producto sea el producto de los determinantes es coherente con el criterio del Teorema 1: un producto es invertible si y solo si ambos factores lo son. {{Todo: multiplicatividad del determinante en orden | Álgebra Lineal}}
§6. El determinante como área orientada
Sección titulada «§6. El determinante como área orientada»El determinante de tiene un significado geométrico que se deduce de la trigonometría.
Teorema 4. Sean y vectores no nulos, con ángulos de dirección y , es decir, y . Entonces
y en consecuencia es el área del paralelogramo de lados y .
Demostración. Sustituyendo, , por la fórmula del seno de la diferencia del §7.2. El paralelogramo tiene base y altura , y su área es base por altura.
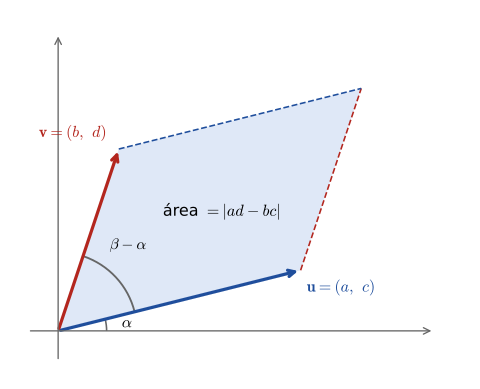 Figura 8.4 — El determinante de las columnas de es el área orientada del paralelogramo que forman.
El signo también significa algo: cuando , es decir, cuando para pasar de a hay que girar en sentido antihorario menos de media vuelta, y en el sentido contrario. Por eso se habla de área orientada. Por la Proposición 3 del §8.4, las columnas de son las imágenes de y , de modo que el cuadrado unitario, que tiene área , se transforma por en el paralelogramo de esas columnas: es el factor por el que multiplica el área del cuadrado unitario. La multiplicatividad del Teorema 3 dice entonces que componer dos transformaciones multiplica los factores de área. Y los determinantes de las matrices básicas del §8.4 se leen en ese lenguaje: , las rotaciones conservan área y orientación; , las reflexiones conservan el área e invierten la orientación; y la cizalla tiene determinante , conserva el área. En el ejemplo de la Figura 8.4, con y , el área es . {{Todo: escala de áreas de regiones arbitrarias, y volumen en | Cálculo Integral y Cálculo Vectorial}}
Un mismo número, el determinante, dice cuatro cosas que a primera vista no tienen relación: que una matriz tiene inversa, que su sistema tiene solución única, que las filas no son proporcionales, y que sus columnas encierran un área. Cada una es una cara de lo mismo: que la transformación que la matriz define no aplasta el plano sobre una recta. Cuando , el paralelogramo se aplasta en un segmento, el área es nula, y una transformación que colapsa puntos distintos en uno solo no puede deshacerse: no hay inversa, y un sistema con esa matriz no puede tener solución única.
Hasta aquí, las soluciones han sido puntos, rectas, planos. La sección siguiente cambia la pregunta: qué ocurre cuando las condiciones no son igualdades sino desigualdades, y el conjunto de soluciones es una región.
Copyright © 2026 Carlos Dagorret — Licensed under Creative Commons Attribution-NonCommercial-NoDerivatives 4.0 International (CC BY-NC-ND 4.0)