Chapter 8 — Systems of Equations and Inequalities
8.2 - Pares de Rectas
This content is not available in your language yet.
Dos rectas del plano pueden cortarse en un punto, no cortarse nunca, o ser la misma; y el álgebra decide cuál de las tres ocurre con una sola cuenta.
El caso más pequeño de un sistema lineal es también el que se puede ver: dos ecuaciones de primer grado con dos incógnitas son dos rectas, y su conjunto solución es la intersección de dos rectas del plano. La geometría anticipa que esa intersección puede ser un punto, vacía, o toda la recta. Esta sección demuestra que esas son las únicas posibilidades, da un criterio algebraico que distingue una de otra, y lo lee con dos lenguajes ya conocidos: las pendientes del §1.10 y los vectores del §7.7.
§1. El sistema de dos ecuaciones lineales
Sección titulada «§1. El sistema de dos ecuaciones lineales»Por el §1.10, toda recta del plano tiene una ecuación de la forma con y no ambos nulos. Se la escribe aquí con el término independiente a la derecha, con , porque es la forma natural para un sistema. Sean entonces
con y , y sea
Teorema 1. Para el sistema anterior:
Primero, si , el sistema tiene exactamente una solución,
Segundo, si , el sistema no tiene solución o tiene infinitas, y se da uno u otro caso según que exista o no un número con .
Demostración. Sea . Si es una solución, multiplicando la primera ecuación por , la segunda por y restando, resulta ; multiplicando la primera por , la segunda por y restando en el orden inverso, resulta . Como , estos son necesariamente los valores dados: no hay otra solución posible. Falta verificar que ellos sí son solución, y es un cálculo directo:
y análogamente . Sea ahora , es decir . Entonces existe con : si , se toma y de se sigue ; si , es , de resulta , y se toma , que no es nulo porque . Con esto, el primer miembro de la segunda ecuación es , y el sistema equivale a y . Si , la segunda ecuación es la primera multiplicada por , equivalente por la Proposición 1 del §8.1, y el conjunto solución es el de una sola ecuación lineal, la recta , con infinitos puntos. Si , una solución cumpliría , y por lo tanto , contradicción: no hay solución.
El número recibe el nombre de determinante del sistema, y se estudiará en el §8.6 como un objeto propio. Aquí basta observar lo que decide: si es distinto de cero hay solución única, y si es cero el sistema es degenerado, con dos subcasos.
§2. Lectura geométrica
Sección titulada «§2. Lectura geométrica»Proposición 2. Dadas dos rectas y :
Primero, si y solo si las rectas tienen distinta dirección, y en ese caso se cortan en un único punto. Segundo, si y solo si tienen la misma dirección, es decir, igual pendiente o ambas verticales; y son coincidentes cuando además es múltiplo no nulo de , y paralelas distintas en caso contrario.
Demostración. Si ambas son no verticales, es decir y , sus pendientes son y (§1.10), y equivale a , es decir, a ; por el §1.10, igual pendiente es paralelismo, y aquí se incluye entre las rectas de igual dirección a las coincidentes. Si una es vertical y la otra no, digamos y , entonces (pues ) y las rectas no son paralelas. Si ambas son verticales, , y son paralelas o coincidentes. El resto es el Teorema 1.
Las tres posiciones se ilustran en la Figura 8.2.
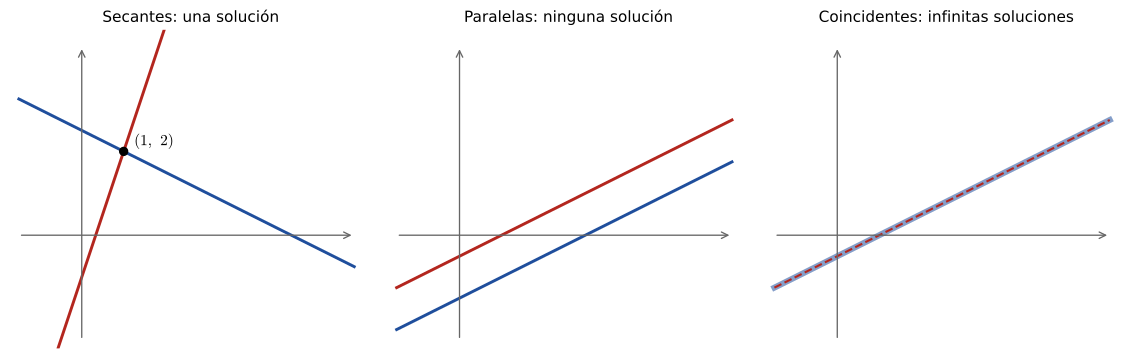 Figura 8.2 — Las tres posiciones relativas de dos rectas: una, ninguna o infinitas soluciones.
El lenguaje de los vectores da una segunda lectura, más geométrica que la de las pendientes y que no distingue rectas verticales. Sea el vector de los coeficientes de la recta . Por el producto punto del §7.7, la ecuación dice para . Si es un punto de la recta, está en ella si y solo si , es decir, si y solo si es perpendicular a . Por eso se llama vector normal de la recta: es perpendicular a todos los desplazamientos sobre ella. En este lenguaje, significa que los vectores normales y son proporcionales, es decir, paralelos, y por lo tanto también las rectas. Y como girar un cuarto de vuelta conserva ángulos (§7.2), el ángulo entre dos rectas es el ángulo entre sus normales, de modo que dos rectas son perpendiculares si y solo si
que generaliza la condición del §1.10, pues con se convierte en ; y a diferencia de aquella, vale también cuando una recta es vertical y la otra horizontal, e , con normales y .
§3. Ejemplos y discusión con parámetros
Sección titulada «§3. Ejemplos y discusión con parámetros»Secantes. En , se tiene , y por las fórmulas e : el punto de la Figura 8.2. Se verifica: y .
Paralelas. En , se tiene . Con , , pero : rectas paralelas distintas, sin solución.
Coincidentes. En , también , y ahora : la segunda ecuación es la primera dividida por . Las soluciones son todos los puntos de la recta: para , escritos con un parámetro que recorre los reales.
Un sistema con parámetro. Se pide discutir, según , el sistema , . Su determinante es . Si , hay solución única, e . Si , ambas ecuaciones son : infinitas soluciones. Si , el sistema es , , que sumadas dan : ninguna solución. La discusión completa cabe en tres renglones, porque concentra toda la información sobre el tipo de solución.
Un problema. Un comerciante mezcla café de 8 pesos el kilo con otro de 12 pesos para obtener 20 kg de mezcla que valga 9,5 pesos el kilo. Si e son los kilos de cada café, y . Aquí , y , : 12,5 kg del barato y 7,5 kg del caro.
Con dos ecuaciones y dos incógnitas, todo lo que hay que saber cabe en un número, . La cuestión es cuánto de esto sobrevive cuando las ecuaciones y las incógnitas son más: tres planos en el espacio pueden cortarse en un punto, en una recta, o no cortarse, y con cuatro o cinco incógnitas ya no hay figura que ver. Lo notable es que la tricotomía de este capítulo, una solución, ninguna o infinitas, seguirá valiendo sin excepción, y que el procedimiento que la demuestra es una generalización directa de la eliminación que aquí se usó para hallar e .
Ese es el tema de la sección siguiente, donde la eliminación se organiza en un algoritmo, el de Gauss, que resuelve cualquier sistema lineal, de cualquier tamaño.
Copyright © 2026 Carlos Dagorret — Licensed under Creative Commons Attribution-NonCommercial-NoDerivatives 4.0 International (CC BY-NC-ND 4.0)