Capítulo 9 — Las Cónicas como Lugares Geométricos
9.7 — Coordenadas Polares
Un punto puede darse por dos distancias a dos rectas o por una distancia y una dirección; la segunda descripción es la de quien mira el plano desde un centro.
Las coordenadas cartesianas describen un punto por sus distancias con signo a dos rectas perpendiculares. Las traslaciones y las rotaciones de las secciones anteriores cambiaron esas rectas, pero no la manera de describir. Esta sección introduce una descripción de otra naturaleza: un punto queda determinado por su distancia a un punto fijo, el polo, y por la dirección en que se lo ve desde él. Es la descripción natural de todo lo que se organiza alrededor de un centro, y en particular de una cónica vista desde su foco, que es el tema del §9.8. La construcción usa la función de enrollamiento del capítulo 5, y su dificultad principal es que, a diferencia de las cartesianas, las coordenadas polares no son únicas. Esa falta de unicidad no es un defecto que se pueda eliminar, sino un rasgo que hay que controlar.
§1. La definición
Sección titulada «§1. La definición»Se fija el origen como polo y el semieje positivo como eje polar. Recuérdese que, por el capítulo 5, es el punto de la circunferencia unitaria alcanzado al recorrer, desde y en sentido antihorario, un arco de longitud , o en sentido horario si .
Definición. El punto de coordenadas polares , con y reales, es
Para , el punto está sobre la semirrecta que parte del polo en la dirección de , a distancia . La definición admite también , y entonces el punto está a distancia en la dirección opuesta. La convención parece artificial, pero la exige el §9.8: la ecuación polar de la hipérbola produce valores negativos de , y sin ella la curva perdería una rama. Para , el punto es el polo, cualquiera sea .
La primera propiedad es que es la distancia al polo: por el §1.8 §2, .
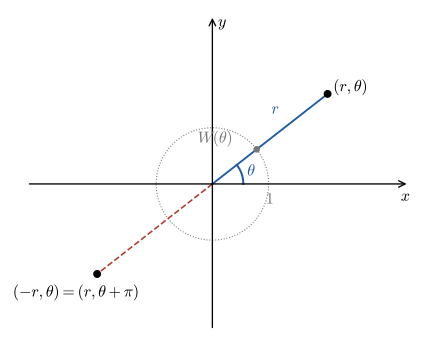
El punto está a distancia del polo en la dirección de . Con negativo se toma la dirección opuesta, de modo que y son el mismo punto.
§2. La no unicidad y su control
Sección titulada «§2. La no unicidad y su control»La correspondencia es sobreyectiva, pero no inyectiva. La proposición siguiente dice exactamente cuándo dos pares de coordenadas polares representan el mismo punto.
Proposición. si y solo si se cumple una de estas tres condiciones: ; o y es un múltiplo entero de ; o y es un múltiplo entero de .
Demostración. Si los dos puntos coinciden, distan lo mismo del polo, así que . Si esa distancia es nula, ambos son el polo y se está en el primer caso. Si no, . Cuando , dividir por da , y por el capítulo 5 esto ocurre si y solo si es múltiplo de . Cuando , dividir da . Como y (§7.2), esto equivale a , y por la misma razón a que sea múltiplo de . Las tres condiciones son, recíprocamente, suficientes, por las mismas igualdades leídas al revés.
Cada punto distinto del polo tiene, entonces, infinitas representaciones, y el polo tiene infinitas más. Para recuperar la unicidad cuando hace falta, se restringe el dominio.
Proposición (representación principal). Todo punto tiene una única representación polar con y . En ella .
Demostración. Sea y . El punto está en la circunferencia unitaria, y por el capítulo 5 existe un único con . Entonces . La unicidad resulta de la proposición anterior: con solo cabe el segundo caso, y dos ángulos de que difieren en un múltiplo de son iguales.
La conversión entre ambos sistemas se lee en las definiciones. De polares a cartesianas, e . De cartesianas a polares, , y el ángulo queda determinado por y . La fórmula es correcta cuando , pero no determina el ángulo, porque la tangente tiene período y no distingue un punto de su opuesto. Con la inversa de la tangente del §7.4, que toma valores en , un ángulo válido es si y si ; si , se toma o según el signo de .
Ejemplo. El punto tiene . Como , un ángulo es , y su representación principal es . También lo representan y , entre infinitas otras. Usar solo con daría el punto , que es el opuesto.
§3. Curvas polares
Sección titulada «§3. Curvas polares»Definición. Sea una función real definida en un subconjunto de . La curva de ecuación polar es el conjunto
La definición tiene una consecuencia que no se presenta en coordenadas cartesianas, y que es la fuente de casi todos los errores con curvas polares. Un punto pertenece a la curva si alguna de sus representaciones polares satisface la ecuación, no necesariamente todas, ni una elegida de antemano. Así, el punto no satisface , pero es el mismo punto que , que sí la satisface, y por lo tanto pertenece a la circunferencia de ecuación polar . Las ecuaciones y , distintas como ecuaciones, describen la misma circunferencia.
La consecuencia más seria afecta a la intersección de curvas. Para hallar los puntos comunes a dos curvas cartesianas basta resolver el sistema de sus ecuaciones (§8.1). Para dos curvas polares no basta, porque un punto común puede satisfacer cada ecuación con una representación distinta.
Ejemplo. Se buscan los puntos comunes a y . Igualar da , cuyas soluciones en se reducen a , con : el punto cartesiano . Pero el polo también pertenece a ambas curvas. Está en la primera por , porque , y en la segunda por , porque . Como no hay ningún común, el sistema no lo detecta. El conjunto de intersección tiene dos puntos, y resolver el sistema encuentra solo uno.
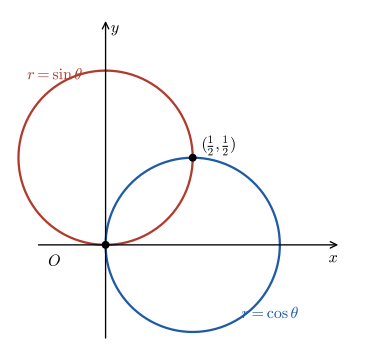
Las curvas y se cortan en y en el polo. Igualar las ecuaciones solo encuentra el primero, porque el polo satisface cada una con un ángulo distinto.
Las dos curvas del ejemplo son circunferencias, y la conversión a cartesianas lo prueba respetando la doble inclusión del §9.1.
Proposición. Sea . La curva de ecuación polar es la circunferencia de centro y radio , de ecuación cartesiana .
Demostración. Si , sus coordenadas son e , y entonces . La curva está, así, contenida en la circunferencia. Recíprocamente, sea con . Si es el polo, pertenece a la curva por . Si no, se toma su representación principal , con . La ecuación da , y dividiendo por , : el punto es y pertenece a la curva. Completando el cuadrado, equivale a .
El paso habitual para convertir, que consiste en multiplicar por ambos miembros de y reemplazar y , es correcto, pero no se justifica solo. Multiplicar por puede agregar el polo, que satisface con para todo . Aquí el polo ya estaba en la curva, y la demostración lo verificó por separado. Es la misma advertencia del §9.1 §2, con otra operación.
Las rectas tienen también ecuaciones polares simples. La recta por el polo con dirección es la curva , entendida como el conjunto de los puntos con real cualquiera; los valores negativos de dan la semirrecta opuesta. Una recta que no pasa por el polo tiene una ecuación más interesante. Sea su distancia al polo y la dirección de la perpendicular trazada desde el polo hacia ella. Por la fórmula de la resta del §7.2,
y el último miembro depende solo del punto, no de la representación elegida. La ecuación polar describe, entonces, exactamente el conjunto . En el sistema girado un ángulo del §9.6, ese conjunto es la recta , que es perpendicular al eje y dista del polo, y las rotaciones conservan las distancias. Los casos y dan las rectas e , de ecuaciones polares y .
§4. Simetrías
Sección titulada «§4. Simetrías»Las simetrías de una curva cartesiana se verifican sustituyendo por o por en su ecuación (§1.8 §5). En coordenadas polares hay pruebas análogas, pero, por la no unicidad, cada simetría admite más de una prueba, y ninguna es necesaria por sí sola.
Proposición. Sea la curva de ecuación polar , con dominio simétrico respecto de las sustituciones indicadas.
Si para todo , o si para todo , entonces es simétrica respecto del eje .
Si para todo , o si para todo , entonces es simétrica respecto del eje .
Si para todo , entonces es simétrica respecto del polo.
Demostración. Sea un punto de la curva, y su simétrico respecto del eje . Hay que probar que está en la curva. Si , entonces , que es un punto de la curva. Si , se usa que y (§7.2): , y como , este es el punto de la curva correspondiente al ángulo . Las demás afirmaciones se prueban del mismo modo. Para la del polo, y .
Ejemplo. La curva no pasa la primera prueba de simetría respecto del eje , porque . Pero pasa la segunda, porque , y es, por lo tanto, simétrica respecto de ese eje. Quien aplicara solo la primera prueba concluiría, erróneamente, que no lo es. Por un razonamiento análogo es simétrica respecto del eje , y en consecuencia respecto del polo. Es la rosa de cuatro pétalos de la figura.
§5. Curvas que solo las polares describen con sencillez
Sección titulada «§5. Curvas que solo las polares describen con sencillez»La curva se parece, por su ecuación, a la circunferencia , pero no es una circunferencia. Es la cardioide, llamada así por su forma de corazón. Su ecuación polar es tan simple como la de la circunferencia , pero multiplicando por y eliminando la raíz se llega a la ecuación cartesiana de cuarto grado . La rosa tiene también una ecuación cartesiana de grado alto. La espiral de Arquímedes , con , es la curva que recorre un punto que se aleja del polo a velocidad constante mientras gira a velocidad angular constante. Arquímedes la estudió en un tratado propio y la usó, entre otras cosas, para rectificar la circunferencia, en la misma línea de ideas que el capítulo 5 siguió para construir . No admite ninguna ecuación cartesiana polinomial, un hecho que aquí no se demuestra.
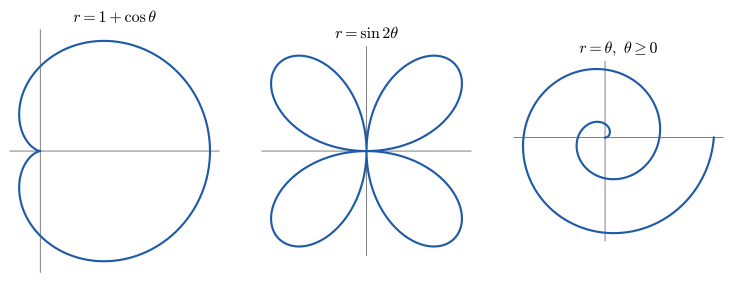
Tres curvas de ecuación polar simple: la cardioide , la rosa y la espiral .
Lo que tienen en común estas curvas es que se organizan alrededor del polo: la distancia al centro varía de manera simple con la dirección. Las coordenadas cartesianas privilegian las rectas y, por eso, los centros de simetría. Las polares privilegian un punto y las direcciones que parten de él. Las cónicas tienen ambos tipos de punto notable. Las secciones anteriores las describieron desde el centro o desde el vértice, en coordenadas cartesianas. La siguiente las describe desde el foco, en polares, y encuentra que desde ahí las tres tienen la misma ecuación.
Con las coordenadas polares construidas y sus riesgos señalados, puede escribirse la condición del §9.4 poniendo el polo en el foco. La distancia al foco se convierte en , y la ecuación de las tres cónicas se reduce a una sola fracción.
Copyright © 2026 Carlos Dagorret — Licencia Creative Commons Atribución-NoComercial-SinDerivadas 4.0 Internacional (CC BY-NC-ND 4.0)