Capítulo 8 — Sistemas de Ecuaciones y Desigualdades
8.1 - Sistemas de Ecuaciones
Un sistema no es una ecuación más difícil: es una pregunta distinta, la de qué valores de todas las incógnitas satisfacen todas las condiciones a la vez.
Una ecuación con una incógnita pregunta por un conjunto de números. Un sistema pregunta por un conjunto de listas de números: cada solución asigna un valor a cada incógnita, y debe satisfacer todas las ecuaciones a la vez. Esta sección precisa qué es una solución de un sistema y cuándo dos sistemas tienen las mismas, justifica los métodos de sustitución y eliminación que se enseñan desde la escuela, y los aplica a sistemas cuyas ecuaciones no son lineales.
§1. Sistemas y conjunto solución
Sección titulada «§1. Sistemas y conjunto solución»Definición. Un sistema de ecuaciones con incógnitas es una lista de ecuaciones , cada una una igualdad entre dos expresiones en esas incógnitas. Una solución del sistema es una lista ordenada tal que, al reemplazar cada por , las igualdades son verdaderas. El conjunto solución es el conjunto de todas las soluciones. Un sistema es compatible si e incompatible si .
Si denota el conjunto solución de la ecuación sola, subconjunto de , entonces : resolver un sistema es intersecar los conjuntos que cada ecuación define. Con dos incógnitas, cada ecuación define un subconjunto del plano, su gráfica, y el conjunto solución es la intersección de las gráficas. Esa es la lectura geométrica que atraviesa todo el capítulo: las soluciones de un sistema con dos incógnitas son los puntos donde se cortan las curvas.
Definición. Dos sistemas con las mismas incógnitas son equivalentes si tienen el mismo conjunto solución.
La equivalencia es la noción que permite resolver: transformar un sistema en otro equivalente, más simple, hasta que el conjunto solución se lea directamente. La pregunta es qué transformaciones son legítimas, es decir, cuáles no alteran .
§2. Operaciones que preservan la equivalencia
Sección titulada «§2. Operaciones que preservan la equivalencia»Proposición 1. Cada una de las siguientes operaciones transforma un sistema en otro equivalente:
Primero, intercambiar dos ecuaciones. Segundo, multiplicar ambos miembros de una ecuación por una constante . Y tercero, sumar a una ecuación un múltiplo de otra: reemplazar por la ecuación que resulta de sumar, miembro a miembro, veces a , con y constante cualquiera.
Demostración. Para la primera, no depende del orden en que se escriben las ecuaciones. Para la segunda, una igualdad equivale a cuando , porque se puede cancelar al multiplicar por ; luego y la ecuación multiplicada tienen el mismo conjunto solución. Para la tercera, sean y , y sea la ecuación . Si una lista satisface y , entonces satisface , porque se suman cantidades iguales a cantidades iguales. Recíprocamente, si satisface y , entonces y, por , ; restando resulta , y satisface . Por lo tanto los sistemas con y con tienen las mismas soluciones.
Dos observaciones sobre el alcance. La proposición vale para ecuaciones de cualquier tipo, lineales o no, siempre que sea un número constante. Y el requisito en la segunda operación es esencial, pero más aún lo es que sea constante: multiplicar ambos miembros por una expresión que contiene a la incógnita puede agregar soluciones. La ecuación , multiplicada por , da , es decir, , que además de admite . Las operaciones de la proposición son reversibles, y esa reversibilidad es lo que garantiza que no se agreguen ni se pierdan soluciones.
§3. Sustitución y eliminación
Sección titulada «§3. Sustitución y eliminación»Los dos métodos habituales para resolver un sistema son casos de la proposición anterior, con una justificación propia para el primero.
Proposición 2 (sustitución). Sea una ecuación equivalente a , es decir, que puede despejarse . Entonces el sistema es equivalente al sistema , donde es la ecuación con reemplazada por .
Demostración. Una pareja es solución del primer sistema si y solo si y satisface . Como , satisfacer en es lo mismo que satisfacer en , porque se reemplazan cantidades iguales. Luego las soluciones de ambos sistemas coinciden.
Ejemplo. El sistema , se resuelve despejando en la primera y sustituyendo: , es decir, , que factoriza como . Luego , con , o , con : el conjunto solución es .
La eliminación consiste en aplicar la tercera operación de la Proposición 1 con un elegido para que una incógnita desaparezca. Para el sistema , , se reemplaza por : resulta , es decir, , y sustituyendo en , y . Como cada paso es una equivalencia, no hace falta verificar que satisface el sistema original; se lo hace, sin embargo, como control contra errores de cuenta: .
§4. Sistemas no lineales
Sección titulada «§4. Sistemas no lineales»Cuando las ecuaciones no son lineales, los mismos métodos se aplican, pero el conjunto solución deja de tener una forma predecible: puede ser vacío, finito con cualquier cantidad de puntos, o infinito. Los ejemplos siguientes se ilustran en la Figura 8.1.
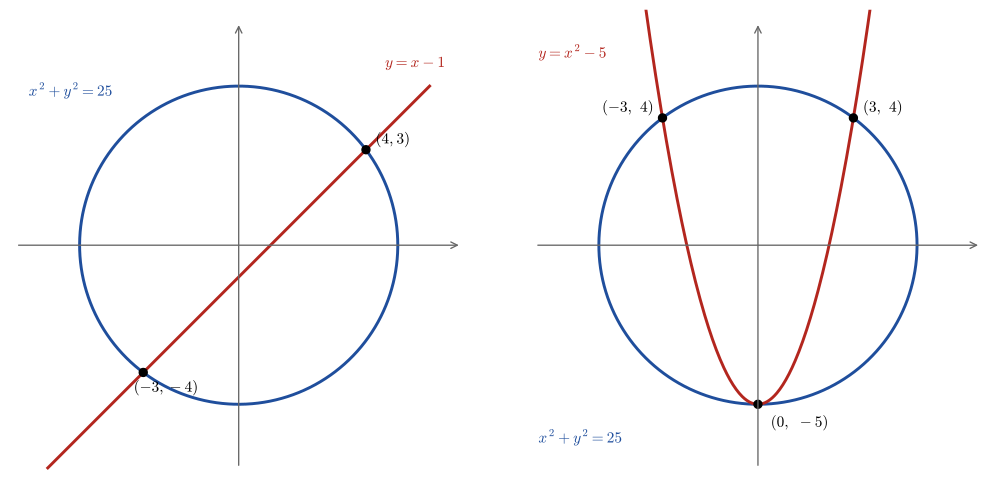 Figura 8.1 — Las soluciones de un sistema son los puntos donde se cortan las gráficas de sus ecuaciones.
Ejemplo 1: circunferencia y recta. El sistema , se resuelve por sustitución: da , es decir, , que factoriza como . Luego , con , o , con . Son dos puntos, como muestra la recta que corta a la circunferencia.
Ejemplo 2: circunferencia y parábola. El sistema , se resuelve por eliminación: restando la segunda ecuación de la primera resulta , es decir, , que factoriza como . Si , la segunda ecuación da y . Si , da y . El conjunto solución tiene tres puntos, , y , y el último, donde es una raíz doble, es un punto en que las curvas se tocan sin cruzarse.
Ejemplo 3: sin solución. El sistema , da, por sustitución, , es decir, , cuyo discriminante es negativo. No hay soluciones reales: . Geométricamente, la recta pasa por fuera de la circunferencia.
Ejemplo 4: un problema. Un rectángulo tiene perímetro y diagonal . Si e son sus lados, y (§1.8). De la primera, , y sustituyendo, , es decir, , que factoriza como . Los lados miden y .
En los sistemas no lineales, y a diferencia de los lineales que se estudian a partir de la sección siguiente, no hay ninguna regla general sobre la cantidad de soluciones: los ejemplos anteriores dan , y , y un sistema como , tiene infinitas, porque las dos ecuaciones describen la misma curva. Cuando se usan pasos que no son equivalencias, como elevar al cuadrado o dividir por una expresión que puede anularse, hay que verificar cada candidato en el sistema original, exactamente como en el §7.5 §4.
Que el número de soluciones de un sistema pueda ser cualquiera es una mala noticia para quien quiera predecirlo, y la buena noticia de este capítulo es que para los sistemas lineales, aquellos cuyas ecuaciones son de primer grado, el número de soluciones es cero, uno o infinito, sin excepción, y se puede decidir con un procedimiento. Esa es la razón de que los sistemas lineales merezcan un tratamiento aparte, y la de que el resto del capítulo se ocupe casi exclusivamente de ellos. Se comienza por el caso más pequeño y visible: dos ecuaciones lineales con dos incógnitas, que son dos rectas.
Ese es el tema de la sección siguiente, donde la pregunta de cuántas soluciones tiene un sistema se traduce en la de cómo pueden ubicarse dos rectas en el plano.
Copyright © 2026 Carlos Dagorret — Licencia Creative Commons Atribución-NoComercial-SinDerivadas 4.0 Internacional (CC BY-NC-ND 4.0)