Capítulo 1 — Conceptos Fundamentales
1.8 — Geometría Analítica
La geometría analítica traduce figuras en ecuaciones, y ecuaciones en figuras: es un diccionario entre dos lenguajes que dicen lo mismo.
Hasta ahora toda la geometría de este libro vivió en una sola dimensión: la recta real, con la distancia del §1.1 que usamos en las desigualdades del §1.7. Esta sección da el paso a dos dimensiones. Cada punto del plano se describirá con un par de números reales, y con eso las figuras geométricas se podrán describir con ecuaciones. Es la idea de Descartes y de Fermat en el siglo XVII: una circunferencia, que para Euclides era una figura, pasa a ser también el conjunto solución de una ecuación, y las preguntas geométricas se vuelven preguntas algebraicas.
§1. El plano cartesiano
Sección titulada «§1. El plano cartesiano»Un par ordenado es un par de números en el que importa el orden: significa que y . Así, y son pares distintos. El conjunto de todos los pares ordenados de números reales se denota :
Para darle a una imagen geométrica, trazamos en el plano dos rectas perpendiculares, cada una con su escala de números reales como la recta del §1.1: el eje , horizontal, y el eje , vertical. Se cortan en el origen, que corresponde al de ambas. Por cada punto del plano trazamos la perpendicular al eje y la perpendicular al eje . Los números que marcan esas perpendiculares sobre cada eje son las coordenadas de : la primera, , se llama abscisa, y la segunda, , ordenada, y escribimos . Recíprocamente, cada par determina un único punto. Esta correspondencia entre puntos y pares es el punto de partida de la geometría analítica: desde aquí, identificamos el plano con y hablamos indistintamente del punto o del par.
Los ejes dividen el resto del plano en cuatro regiones, los cuadrantes, numerados en sentido antihorario a partir del que contiene los puntos con ambas coordenadas positivas. Los puntos que están sobre los ejes no pertenecen a ningún cuadrante.
§2. La distancia entre dos puntos
Sección titulada «§2. La distancia entre dos puntos»Sobre la recta, el §1.1 definió la distancia entre y como . En el plano, la distancia se obtiene combinando esa idea con el teorema de Pitágoras de la geometría euclidiana.
Proposición. La distancia entre y es
Demostración. Comencemos con un hecho sobre números reales: para todo real , . En efecto, es no negativo y su cuadrado es , porque es o y ; por la unicidad de la raíz del §1.2, es la raíz cuadrada de .
Si , los dos puntos están sobre una misma recta horizontal y su distancia es la distancia entre sus abscisas, . La fórmula da , y coincide. El caso es análogo. En el caso general, consideremos el punto auxiliar . El segmento es horizontal y mide ; el segmento es vertical y mide . Como son perpendiculares, , y forman un triángulo rectángulo cuya hipotenusa es , y por el teorema de Pitágoras,
El lado derecho es no negativo, porque es una suma de cuadrados, y la distancia también lo es; por la unicidad de la raíz, es la raíz cuadrada del lado derecho.
La demostración usa un teorema de la geometría euclidiana, el de Pitágoras, que no se deduce de los axiomas de . Por eso, desde aquí adoptamos la fórmula como definición de la distancia en . La proposición garantiza que esa definición coincide con la distancia de la geometría euclidiana, y a partir de ahora todas las demostraciones sobre distancias en el plano serán algebraicas.
Ejemplo. La distancia entre y es .
§3. El punto medio
Sección titulada «§3. El punto medio»El punto medio del segmento que une y es el punto del segmento que está a la misma distancia de ambos extremos. Sus coordenadas son los promedios de las coordenadas de los extremos.
Proposición. Sea . Entonces
Demostración. Las diferencias de coordenadas entre y son y, del mismo modo, . Por la fórmula del §2,
donde usamos que para , por la propiedad del cociente de radicales del §1.2. Las diferencias entre y son y , las mismas, de modo que da el mismo valor.
La proposición dice que equidista de y de , y que . En la geometría euclidiana, los puntos cuyas distancias a los extremos suman exactamente la longitud del segmento son los puntos del segmento; por lo tanto, está sobre el segmento y es su punto medio.
Ejemplo. El punto medio del segmento que une y es , y su distancia a cada extremo es , la mitad de .
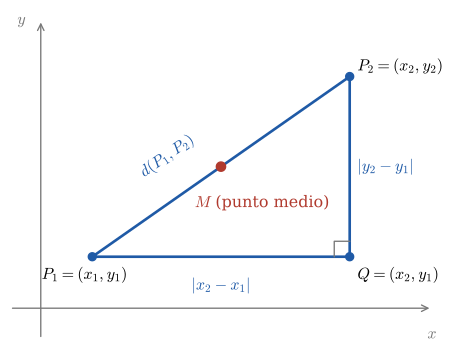
Figura 1.4 — El triángulo rectángulo de la demostración del §2, con el punto medio del §3 marcado sobre la hipotenusa.
§4. La circunferencia
Sección titulada «§4. La circunferencia»Una circunferencia de centro y radio es el conjunto de los puntos del plano que están exactamente a distancia del centro. Con la fórmula del §2, esa definición geométrica se convierte en una ecuación.
Proposición (ecuación canónica de la circunferencia). Un punto pertenece a la circunferencia de centro y radio si y solo si
Demostración. Por definición, pertenece a la circunferencia si y solo si , es decir, . Por la proposición del §1.5 sobre ecuaciones con radicales, esta igualdad vale si y solo si y . Como , la segunda condición se cumple siempre, y queda la ecuación del enunciado.
Aquí elevar al cuadrado no agrega soluciones, y el §1.5 dice por qué: el lado derecho, , no es negativo.
Muchas veces la ecuación no aparece en su forma canónica sino desarrollada, como . Para recuperar el centro y el radio completamos el cuadrado, como en el §1.3, una vez en cada variable. Como , y lo mismo con , la ecuación equivale a
No toda ecuación de esta forma es una circunferencia. Llamemos al número del lado derecho. Si , la ecuación es la de la circunferencia de centro y radio . Si , una suma de dos cuadrados vale cero solo si ambos valen cero, porque cada uno es no negativo (§1.3), y el único punto que la satisface es . Si , ningún punto la satisface, porque una suma de cuadrados no es negativa.
Ejemplo. Consideremos . Agrupando y completando el cuadrado en cada variable,
El lado derecho es positivo: la ecuación es la de la circunferencia de centro y radio . En cambio, lleva a , que no tiene ninguna solución.
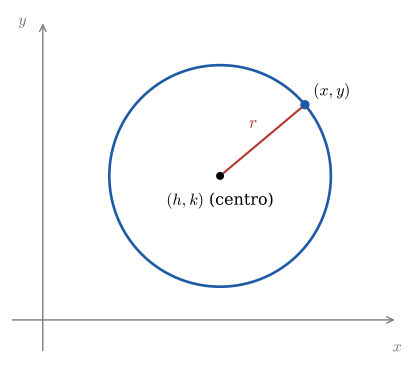
Figura 1.5 — Circunferencia de centro y radio : “distancia al centro igual a ” escrito en símbolos.
§5. Simetría
Sección titulada «§5. Simetría»Llamamos curva al conjunto de puntos del plano que satisfacen una ecuación en e ; la gráfica de la ecuación. Una curva es simétrica respecto del eje si, para cada punto de la curva, también está en ella. Es simétrica respecto del eje si, para cada , también lo está , y simétrica respecto del origen si también lo está . Geométricamente, es el reflejo de en el eje , su reflejo en el eje , y el punto opuesto a través del origen.
Estas condiciones se comprueban con álgebra. El punto satisface la ecuación de la curva exactamente cuando satisface la ecuación que resulta de reemplazar por . Por lo tanto, si al hacer ese reemplazo se obtiene una ecuación equivalente a la original, la curva es simétrica respecto del eje . Del mismo modo, el reemplazo de por decide la simetría respecto del eje , y el de ambas a la vez, la simetría respecto del origen.
Ejemplos. En , reemplazar por da , la misma ecuación: la curva es simétrica respecto del eje . En , reemplazar por e por da , que equivale a : la curva es simétrica respecto del origen. La circunferencia tiene las tres simetrías, porque cualquiera de los reemplazos deja la ecuación igual, ya que .
Las tres simetrías no son independientes. Si una curva es simétrica respecto de los dos ejes, también lo es respecto del origen: de pasamos a por la simetría respecto del eje , y de ahí a por la simetría respecto del eje .
Con puntos, distancias y curvas ya traducidos al lenguaje algebraico, conviene hacer una pausa metodológica antes de continuar: la sección siguiente examina qué papel cumplen las calculadoras graficadoras y el software en este mismo trabajo, y qué cuidados exige delegar en ellos.
Copyright © 2026 Carlos Dagorret — Licencia Creative Commons Atribución-NoComercial-SinDerivadas 4.0 Internacional (CC BY-NC-ND 4.0)